SCIENCE · RÉPONSE COURTE
Ce qu’il faut retenir.
Nous le faisons déjà avec des sondes et des robots. Mais sans équipage ne signifie pas sans travail humain. Une exploration capable de se poursuivre seule pendant des décennies demanderait bien plus qu’un logiciel performant.
Repères : [25] AEGIS — Autonomous Exploration for Gathering Increased Science · [26] Voyager Interstellar Mission
État de la question
TYPE : OBSERVATION / MESUREL’exploration robotique : réalité opérationnelle.Soutien : TRÈS ROBUSTE
TYPE : HYPOTHÈSEUne exploration durable sans soutien humain : autre niveau d’autonomie.Soutien : INCONNU / NON TRANCHÉ
Type et soutien concernent chaque proposition, pas tout le dossier. Une inférence peut être très robuste. Lire les deux dimensions.
Des traces aux conclusions
Comment le savons-nous ?
Comparer les appuis et leurs limites
Choisir une cible scientifique
- OBSERVATION / MESURE
- AEGIS permet une sélection autonome de certaines cibles sur un rover.
- INFÉRENCE
- Une partie des décisions peut être prise sur place, dans un cadre défini par les équipes.
- COMMENTAIRE MÉTHODOLOGIQUE
- Choisir une cible ne signifie pas concevoir et maintenir seul toute une mission.
Source de ce raisonnement : [25] AEGIS — Autonomous Exploration for Gathering Increased Science
Durer loin de la Terre
- OBSERVATION / MESURE
- Voyager illustre une mission robotique de longue durée et le travail continu des équipes au sol.
- INFÉRENCE
- Des engins peuvent explorer très loin sans humains à bord.
- COMMENTAIRE MÉTHODOLOGIQUE
- Cette longévité ne démontre pas une capacité autonome à fabriquer ou réparer toutes leurs pièces.
Source de ce raisonnement : [26] Voyager Interstellar Mission
Suivre un exemple, de la mesure à la conclusion
SCIENCE · SUIVRE UN EXEMPLE
Une décision locale, une mission encore humaine
- Donnée
Un rover recueille des informations sur son environnement.
- Sélection
AEGIS peut choisir certaines cibles scientifiques dans le cadre prévu par les équipes.
- Résultat
Une partie des décisions n’attend pas un choix individuel envoyé depuis la Terre.
- Portée
L’autonomie concerne une tâche identifiée, pas l’ensemble de la mission.
- Limite
Choisir une cible ne démontre pas la capacité de réparer, fabriquer ou maintenir seul le rover.
Publications utilisées pour cet exemple : [25]
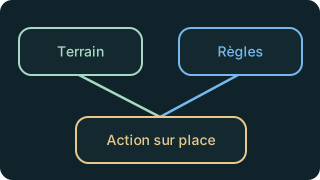
Décider un petit peu sur place
Un robot peut choisir certaines actions selon des objectifs et des contraintes définis. Cela peut éviter d’attendre chaque instruction. [25]
La limite de cette image
L’autonomie reste limitée par le matériel, le logiciel et la mission.
Ouvrir le schéma ↗Ce qui ferait évoluer ce dossier
Une mission qui récupérerait de pannes représentatives sans intervention du sol établirait une autonomie plus large que la seule sélection de cibles. Les échecs et les reprises humaines doivent compter dans ce bilan, autant que les réussites.
LA QUÊTE · critère de lecture proposé, pas résultat annoncé.INCONNU / La frontière du dossier
Ce que nous ignorons.
Comment maintenir une mission pendant de très longues durées, gérer des imprévus et conserver ses capacités avec des ressources limitées ?
Prendre le temps
Aller plus loin.
Ouvrez ce dont vous avez besoin : les images, les ateliers et les raisonnements détaillés du dossier sont conservés ici.
Lire les images et leurs limites
Les images et leurs indices
Mars : un terrain d’essai bien réel
 Agrandir ↗
Mosaïque photographique
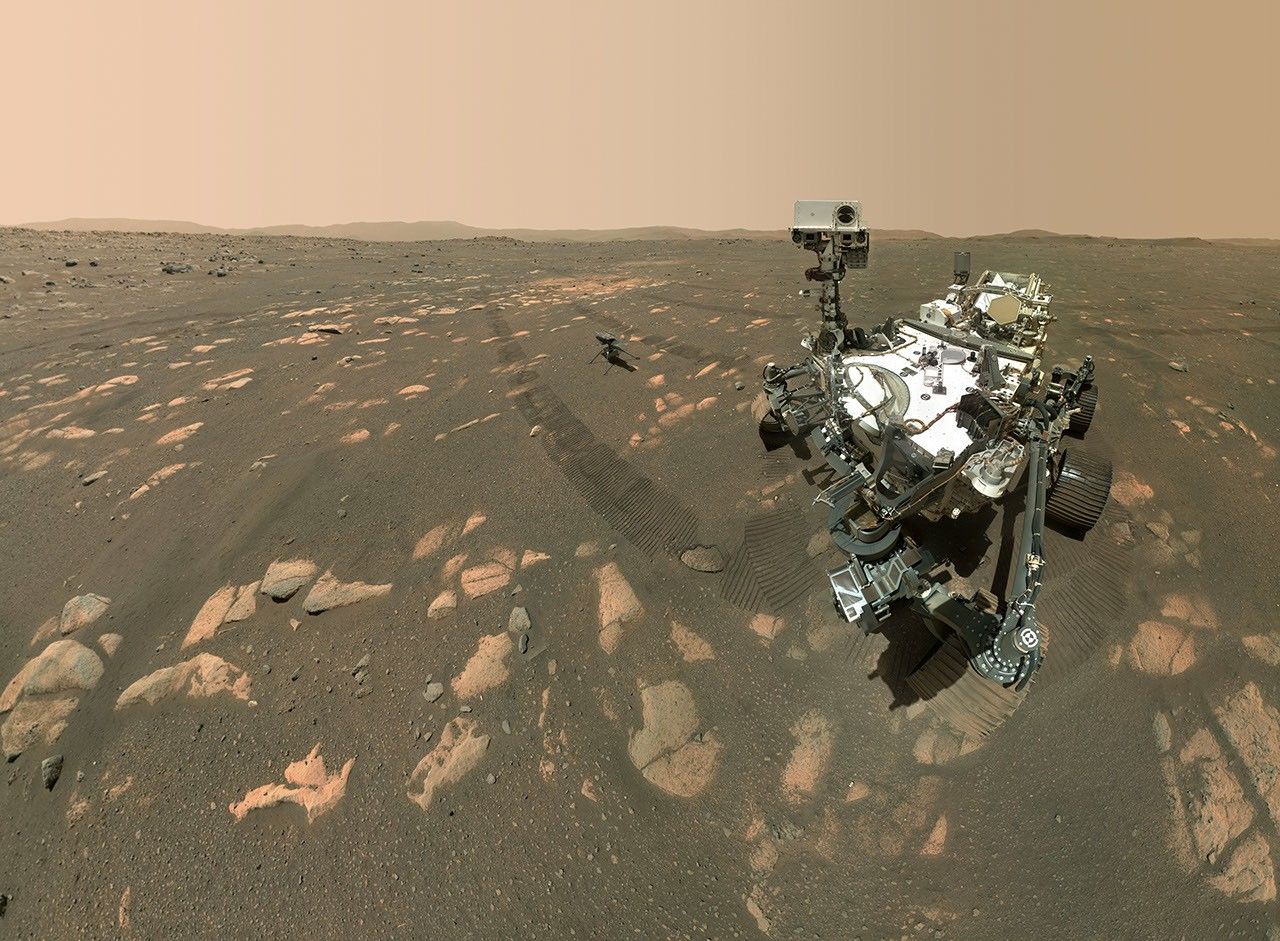
Perseverance et Ingenuity sur Mars
Le rover et l’hélicoptère photographiés sur Mars le 6 avril 2021. Le panorama assemble des prises de vue du bras du rover.
Comment lire cette image
Une mission sans équipage dépend encore d’équipes humaines. Cette photo ne démontre pas une autonomie complète.
NASA/JPL-Caltech/MSSS · 2021 · Usage éducatif / informatif selon la politique JPL · Source originale ↗
 Agrandir ↗
Observation orbitale annotée
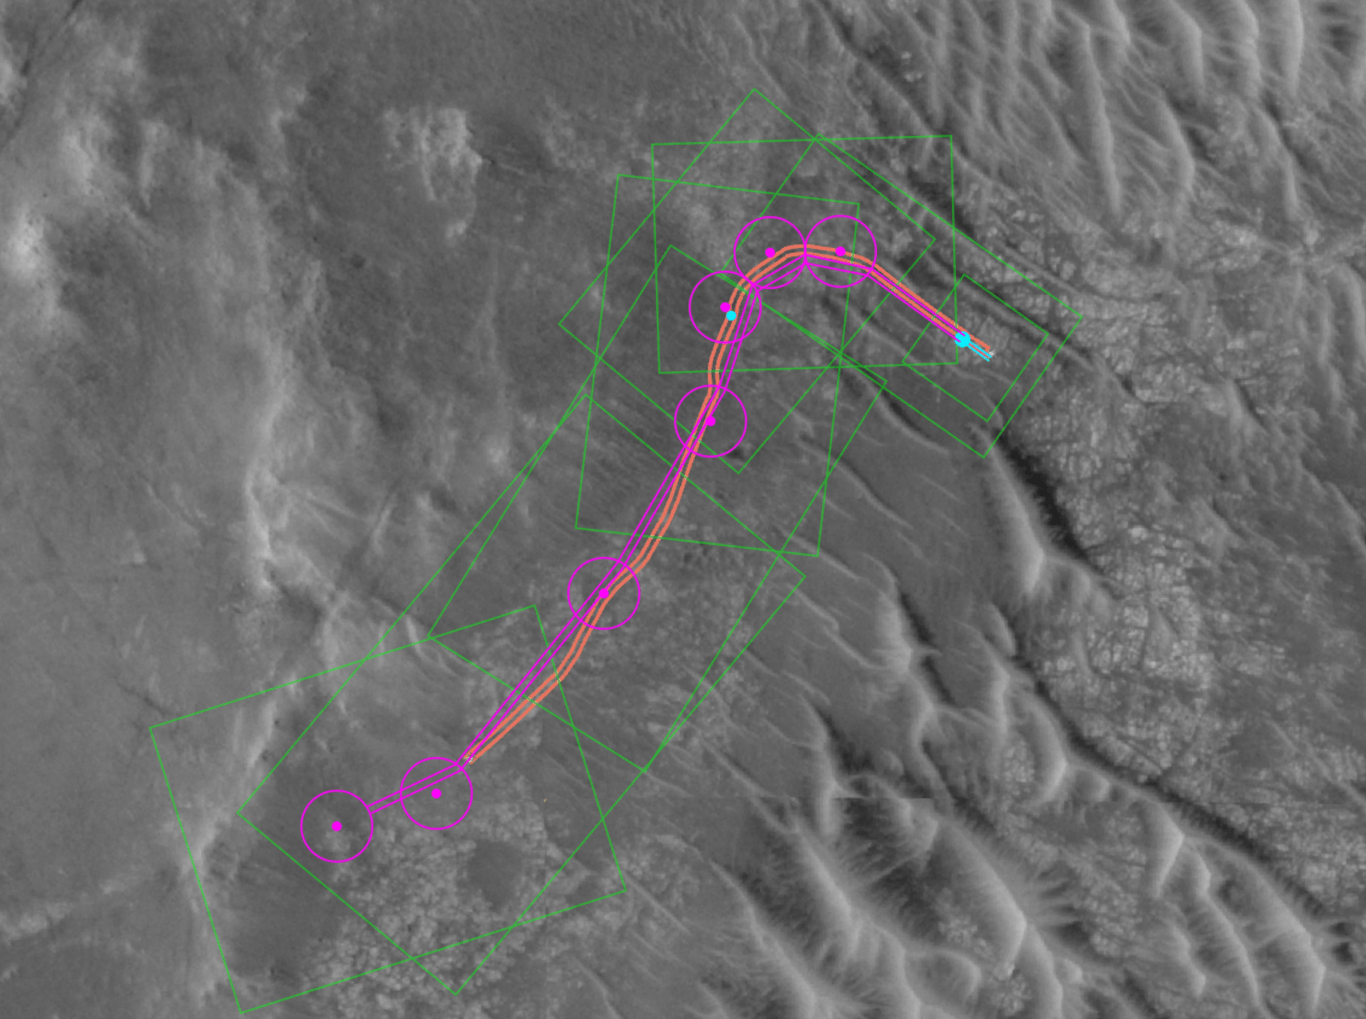
La route proposée et la route parcourue
Le trajet prévu avec l’aide d’une IA apparaît en magenta ; le trajet effectué le 10 décembre 2025, en orange. La NASA décrit cette démonstration en janvier 2026.
Comment lire cette image
Les commandes ont été vérifiées par les équipes avant leur envoi. Cette expérience ne montre pas une IA décidant seule de toute une mission.
NASA/JPL-Caltech/UofA · 2026 · Réutilisation informative selon les règles NASA · Source originale ↗
Manipuler, comparer et préciser les mots
Pour se représenter les choses
Voyager loin, décider, durer
Des dessins pour comprendre les mécanismes. Leurs limites sont indiquées sous chaque image.
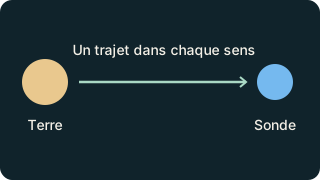
Une réponse peut arriver tard
Un signal radio voyage à la vitesse de la lumière. Très loin, piloter chaque geste depuis la Terre devient peu pratique. [26]
La limite de cette image
Le temps d’attente dépend de la distance ; il n’est pas constant.
Ouvrir le schéma ↗
Quitter l’héliosphère, puis continuer
Voyager a franchi l’héliopause, la frontière de la bulle dominée par le vent solaire. Il reste énormément de chemin entre les étoiles. [26]
La limite de cette image
Franchir l’héliopause n’est pas quitter toute influence gravitationnelle solaire.
Ouvrir le schéma ↗Schémas originaux La Quête · dessins explicatifs, sans échelle. Crédits et sources.
Pourquoi un robot doit parfois décider sur place.
Une minute-lumière est la distance parcourue par la lumière en une minute. Fais varier la distance.
À 8 minutes-lumière, le signal met 8 minutes à l’aller. Une réponse immédiate revient après 16 minutes au total.
Exemple simplifié : positions fixes, propagation dans le vide et réponse immédiate. Ce n’est pas la position actuelle d’une sonde. Pour des distances cosmologiques, l’expansion change la relation entre distance et temps de trajet.
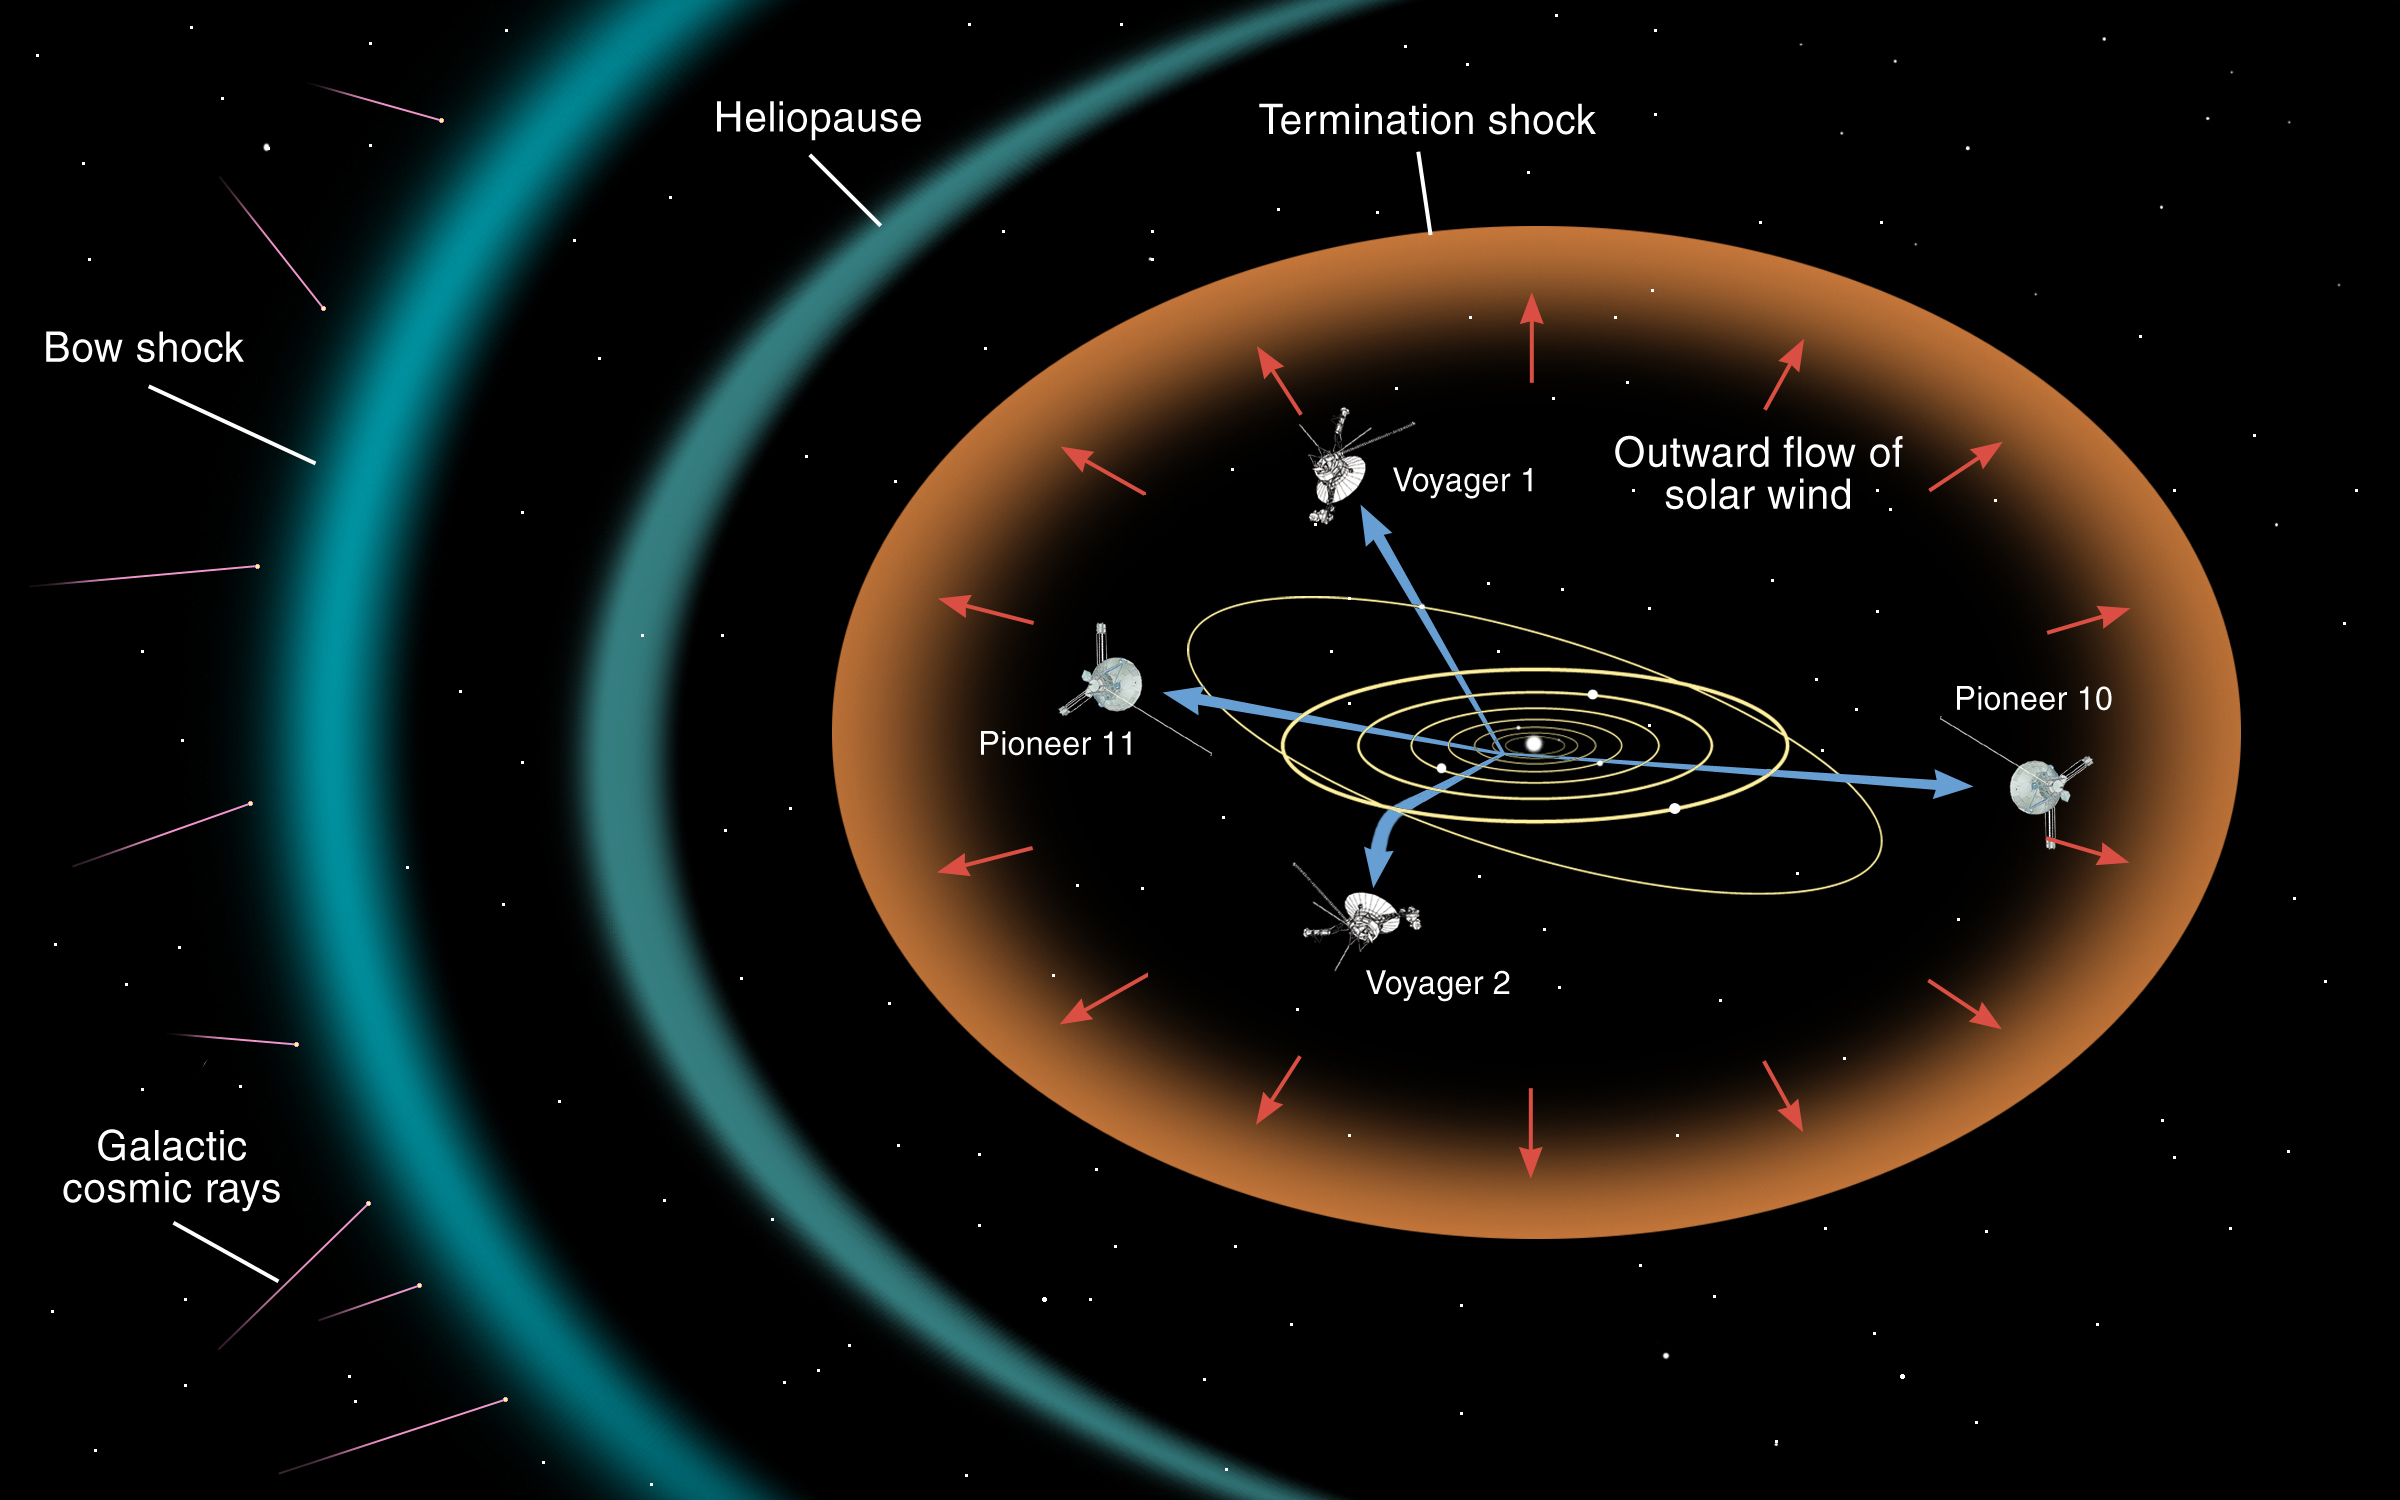
Les trajectoires de Voyager vers l’espace interstellaire
Lire l’image et vérifier sa source
Ce diagramme suit les deux sondes depuis leur lancement, à travers leurs survols des planètes géantes, puis vers l’extérieur du Système solaire.
Ce que l’image établit : une trajectoire et une mission réelles. Elle ne montre pas une intelligence scientifique autonome.
À regarder : Suivez les deux trajectoires. Elles décrivent des missions humaines, pas une intelligence autonome.
Développer le raisonnement
Ce que les robots font déjà dans l’espace
Ce que Voyager nous a déjà appris
Les sondes Voyager ont exploré les planètes géantes puis franchi l’héliopause, la frontière où le milieu interstellaire prend le dessus sur le vent solaire. Cela ne signifie pas qu’elles ont quitté toutes les régions liées gravitationnellement au Soleil. [26]
Ce que franchir l’héliopause signifie
Le diagramme retrace une mission conçue et suivie par des équipes humaines. Ce n’est pas la trajectoire d’une intelligence qui aurait décidé seule d’explorer l’Univers.
L’autonomie existe par étapes
Sur Mars, AEGIS permet à un rover de sélectionner certaines cibles scientifiques dans un cadre défini. C’est une autonomie de tâche concrète, utile lorsque les échanges avec la Terre prennent du temps. [25]
Quatre autonomies différentes
Naviguer, choisir une mesure, réparer un instrument et fabriquer une pièce sont quatre problèmes distincts. À grande distance, l’énergie, la fiabilité et la communication peuvent devenir aussi décisives que les capacités de raisonnement.
Et les autres étoiles ?
Starshot explore le concept de sondes très légères accélérées par un faisceau lumineux. Il s’agit d’un programme de recherche sur un concept, pas d’une capacité interstellaire opérationnelle. [30]
La poussière compte aussi
À très grande vitesse, les interactions avec le gaz et la poussière posent notamment des problèmes matériels. [31] Une IA pourrait aider à concevoir ou piloter une mission ; elle ne supprime pas ces contraintes physiques.
Des missions réelles aux projets interstellaires
1 Mission réelle
Voyager, avec des équipes humaines et des instruments embarqués.
2 Autonomie ciblée
Sélection de certaines cibles par AEGIS.
3 Prospectif
Une exploration interstellaire durable et largement indépendante.
Consulter les sous-questions détaillées
Autonomie, distances et contraintes des missions
Cette carte conserve les repères historiques du projet. « Résultat présenté » et « Cadre ou proposition » organisent les sujets : ces rubriques ne sont pas des degrés de certitude. Le texte précise les hypothèses et les limites. Le type d’énoncé et son soutien sont deux dimensions distinctes. Une question ouverte ne prouve pas une impossibilité. Méthode.
- Résultat présenté ci-dessous
- Cadre ou proposition — voir les limites
- Nous ne savons pas
- Nous ne savons même pas si la question est accessible
1 · Ce que nous savons faire
2 · Formes d’autonomie
- 2.1
Navigation
Forme d’autonomie
Choisir une route, éviter un danger.
- 2.2
Scientifique
Forme d’autonomie
Choisir des mesures, réviser un programme.
- 2.3
Maintenance
Forme d’autonomie
Diagnostiquer, isoler, préserver.
- 2.4
Industrielle
Forme d’autonomie
Renouveler les moyens à partir de ressources locales.
- 2.5
Des buts
Forme d’autonomie
Transformer la mission elle-même.
3 · Contraintes physiques
- 3.1
Distances
Calcul dans un exemple
À vitesse constante de 0,2 c, parcourir 4,2 années-lumière prend 21 ans dans le référentiel de départ, hors accélération et freinage. [30]
- 3.2
Communication
Calcul dans un exemple
Si la Terre et une cible restent distantes de 4,2 années-lumière, un aller-retour lumineux prend 8,4 ans dans ce référentiel, hors traitement. Une sonde en mouvement demande un autre calcul. [30]
- 3.3
Énergie et chaleur
Contrainte de conception
Arbitrage permanent entre fonctions.
- 3.4
- 3.5
Réparation
Contrainte de conception
Pièces, réserves, fabrication.
4 · Ce qu’une AGI pourrait changer : scénarios
- 4.1
Concevoir ses propres instruments
Scénario prospectif
Pas seulement les utiliser.
- 4.2
Réviser sa mission en cours de route
Scénario prospectif
Détecter une cible non prévue et la poursuivre.
- 4.3
Construire sur place
Scénario prospectif
Minerais, fabrication, assemblage.
- 4.4
Se répliquer
Scénario prospectif
Multiplier les sondes à partir de ressources locales.
- 4.5
Coordonner un réseau
Scénario prospectif
Communication entre agents, sans la Terre.
5 · Questions sur de nouvelles capacités
- 5.1
Des concepts que nous ne savons pas formuler
Question prospective
Une intelligence future pourrait-elle proposer de nouvelles notions utiles ? Cela reste une question prospective.
- 5.2
Des instruments que nous ne saurions pas construire
Question prospective
Non par incapacité technique, mais par absence de concept.
- 5.3
Des observations que nous ne saurions pas interpréter
Question prospective
Un signal peut passer pour du bruit.
- 5.4
Des questions que nous ne saurions pas poser
Question prospective
L’ignorance inconnue.
- 5.5
Une physique qui ne serait pas la nôtre
Question prospective
Une autre manière de représenter les mêmes phénomènes est envisageable ; cela ne prouve pas d’autres lois physiques.
6 · Frontières philosophiques
- 6.1
Une intelligence peut-elle dépasser sa propre architecture ?
Question philosophique
Peut-on concevoir ce qui excède nos concepts ?
- 6.2
L’intelligence est-elle une échelle ou une famille ?
Question philosophique
Plus rapide ou radicalement différente ?
- 6.3
Y a-t-il des limites cognitives absolues ?
Question philosophique
Valables pour toute intelligence concevable.
- 6.4
Que resterait-il de nous si elle ne nous ressemblait pas ?
Question philosophique
Héritage, continuité, reconnaissance.
7 · Questions ouvertes
- 7.1
Une AGI pourrait-elle se propager dans la Galaxie ?
Nous ne savons pas
Combien de temps ? À quelles conditions ?
- 7.2
Que ferait-elle de découvertes incompréhensibles pour nous ?
Nous ne savons pas
Les transmettre ou les conserver ?
- 7.3
Une intelligence plus capable cesserait-elle de nous parler ?
Nous ne savons pas
Question de communication, pas de supériorité.
- 7.4
Peut-on concevoir sans expérience vécue ?
Question ouverte sur la conscience
Question ouverte sur la conscience (voir Q12).
- 7.5
La connaissance est-elle possible sans sujet connaissant ?
Question philosophique
Question philosophique.
Les sources de ce dossier
Les numéros dans le texte renvoient à ces références. Une source peut étayer un résultat ou présenter une hypothèse : son rôle est indiqué ici.
- AEGIS — Autonomous Exploration for Gathering Increased Science
NASA Jet Propulsion Laboratory · 2026 · institutionnel.
Description officielle de la sélection autonome de cibles sur les rovers.
- Voyager Interstellar Mission
NASA · 2026 · institutionnel.
Mission Voyager, franchissement de l’héliopause.
- Highly accurate protein structure prediction with AlphaFold
John Jumper et collaborateurs · 2021 · primaire.
Prédiction structurale évaluée dans CASP14. Portée spécialisée.
- Starshot Concept
Breakthrough Initiatives · 2026 · institutionnel.
Concept de sondes légères propulsées par faisceau lumineux. Pas une capacité opérationnelle.
- The interaction of relativistic spacecrafts with the interstellar medium
Chi Thiem Hoang, Alex Lazarian, Blakesley Burkhart, Abraham Loeb · 2017 · primaire.
Modélisation physique des interactions avec gaz et poussières interstellaires.
- NASA’s Perseverance Rover Completes First AI-Planned Drive on Mars
Jet Propulsion Laboratory · 2026 · institutionnel.
30 janvier 2026 ; trajets des 8 et 10 décembre 2025
Choix de points de passage avec une IA ; vérification des commandes par les équipes humaines avant envoi.
Noter une question ou une objection dans mon carnet →
Une erreur, une source manquante ?
Cette carte peut évoluer. Un passage précis et une référence m’aideront à examiner votre retour.
Signaler une erreur / proposer une sourceDernière mise à jour : 27 septembre 2026 · Édition 4.1 · Corrections bienvenues.
Voir l’historiquePosition personnelle de Thibaut : pourquoi chercher
Je veux chercher des réponses aux questions existentielles, sans me satisfaire d’une certitude que je ne peux pas défendre.
Cette intention générale a été validée par Thibaut. Elle ne signifie pas qu’il adopte chaque hypothèse de cette lecture. Lire la démarche →